
- Messages
- 985
- Réactions
- 519
- Points
- 0
Bonjour,
Le sujet du light rail / light mover m'est cher depuis plusieurs sessions. J'avais déjà fait quelques tentatives malheureuses et il me manquait le plus important : un moteur qui assure le va-et-vient.
Comme la solution mise en oeuvre ne me semble pas "incontournable", je n'ai pas l'intention de décrire chaque étape pas à pas pour que vous reproduisiez mon délire. Je la décris plutôt ici pour inspirer ceux qui souhaiteraient tenter la construction d'un light rail.
Je vais donc diviser mon JDB en deux parties :
1 - le chassis mécanique pour assurer le guidage du mouvement que j'ai choisi de translation
2 - la partie entrainement
3 - la partie commande
1 - Chassis
Pour cela, je me suis largement inspiré de ce qui se fait dans le domaine de la photo / vidéo. Si vous cherchez ce qui se bricole pour faire des travelings,(Clef de recherche = dolly+traveling en anglais) vous trouverez des tas de choses passionnantes, plus ou moins complexes, avec des options par exemple de "rails" en tube souples permettant des trajectoires courbes, des chassis intelligement conçus en tubes PVC, et des motorisations qui vont de rien pour une action manuelle à des moteurs pas à pas commandés au doigt et à l'oeil via des microcontroleurs.
Bref le matériel :
Deux profilés alu de 2m environ (Emmaüs)
8 roues de roller en ligne avec leurs vis de fixation d'origine
Contreplaqué
Les rails sont fixés au plafond, qui chez moi est en pente de 25° environ, et j'ai contruit un cadre pour supporter les roues et le système d'entrainement.

2 - Système d'entraînement
Pour commencer, j'avais conçu une première version où le rappel du chariot se faisait par un poids. Comme il faut vaincre certaines résistances (frottements, rigidités des câbles et gaine d'aération, etc), le poids était assez important, de l'ordre du kilogramme.
L'avantage, c'est qu'un moteur simple enroulement peut suffire : certains de ces petits moteurs ont un sens de rotation indeterminé, et ils partent dans un sens ou l'autre indifféremment, changeant de sens en cas de blocage du rotor.
C'est le cas de certains moteurs de boules à facettes, de plateaux de micro-ondes, par exemple.
Voici le schéma :
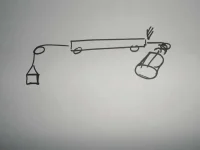
L'avantage, c'est qu'il n'y a pas de partie commande du tout :
Supposons que l'on parte avec le cable entièrement enroulé. Le poids tire le chariot au fur et à mesure que le cable se déroule.
Il atteint sa position extrême lorsqu'il n'y a plus du tout de câble à dérouler. Le poids est alors en bas.
Puis il revient progressivement lorsque le cable se ré-enroule sur l'axe qui tourne toujours dans le même sens
Une fois que le chariot atteint la butée, le moteur se bloque et change de sens.
Et c'est reparti pour un tour.
Ce système très simple fonctionne mais sollicite le moteur pour rien : il passe la moitié de son temps à travailler surtout pour soulever le poids de rappel. Dans mon cas, c'est le transfo que j'avais récupéré qui a grillé (Heureusement sans dommages) mais j'ai jeté le bébé avec l'eau du bain et j'ai décidé
de passer à des moteurs dont on peut commander le sens de rotation
d'embarquer mon système d'enroulement pour ne plus avoir de mouvement inutile de contre-poids mais essentiellement les frottements à vaincre
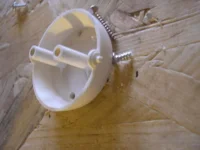
Du coup, je suis passé à un système de double treuil, avec un qui enroule pendant que l'autre déroule. C'est juste deux zones sur mon axe qui sont séparées par une rondelle soudée.
Le cable a quand même un contre-poids au bout, mais c'est pour donner de la tolérance au système : la somme des longeurs emmagasinées sur les treuils varie légérement en fonction de la position du chariot, ce que compense le contrepoids tout en maintenant une tension constante.

3 - Partie commande
Moteurs avec enroulements complémentaires.
Ces petits moteurs à deux pôles ont pour fixer le sens de rotation soit un cliquet (qui interdit l'inversion de sens) soit un enroulement complémentaire dont le déphasage est fixé par un condensateur. Du coup, si le rotor avait l'envie de partir à l'envers sur la première excitation, il serait freiné puis renvoyé dans l'autre sens.
Avec ces moteurs, l'inversion de sens par blocage comme décrit au-dessus ne fonctionne pas, il faut une commande active qui inverse le sens de rotation lors des besoins.
A priori, c'est super simple. En achetant un interrupteur on peut avoir l'inversion quand on arrive en bout de course.
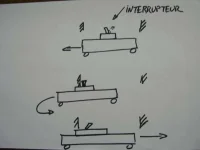
J'ai essayé plusieurs interrupteurs de différentes sortes, mais je n'ai trouvé aucune solution pour éviter le "point mort", c'est à dire le moment où l'avancée du chariot commence à solliciter l'interrupteur, qui coupe le contact d'un coté.... et qui ne le remet jamais de l'autre vu qu'il est sur une position stable.
Donc il faut créer un "hystéresis positif", c'est à dire que l'interrupteur doit être dans une position instable AVANT de couper le contact et poursuivre son mouvement tout seul pendant qu'il bouge pour couper le contact, traverser la zone d'isolement qui garantit qu'il ne connecte pas tout ensemble, et rétablir le contact de l'autre coté.
J'ai commencé avec des ressorts qui accumulaient de l'énergie pour passer le point mort.

Assurément cela pouvait fonctionner. J'ai cru même que cela suffirait.
Mais je n'ai pas réussi à le mettre au point. En plus, c'était trop bruyant.
Du coup, j'ai tenté une version en 3D avec une clef à pipe qui tournait sur un axe... bon je fais un shéma.

Du fait de l'inclinaison de l'axe fixé à l'interrupteur, la clef à pipe "pend" d'un coté, avec son centre de gravité qui tend à maintenir l'inclinaison de l'axe.
Lorsque le chariot s'approche du bout de course (la ficelle de commande accrochée à la clef à pipe se tend), la clef pivote progressivement autour de l'axe. La position de son centre de gravité ne fait pas encore basculer l'interrupteur. Ce mouvement ne fait que "soulager" l'effort de maintien de la position de l'interrupteur.
Mais arrive le moment où la clef a tellement tourné que le centre de gravité est passé de l'autre coté. L'interrupteur commence à basculer. La clef accentue encore sa rotation, et exerce un effort qui fait basculer l'interrupteur de plus en plus vite, et donc lui permet de traverser le point mort.
Ce système marchait mieux encore avec de petites masselotes pour se servir de la non-linéarité de l'effort de rappel d'une chaînette : le poids assurait une rotation complète de la clef à pipe avant le basculement.
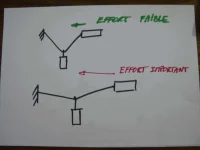
Mais il aurait fallu pour le stabiliser éliminer les frottements en rotation qui finissaient par amener le système sur un point mort avec la clef pas suffisamment "tournée" par rapport à l'interrupteur et le moteur non alimenté, système arrêté. De plus, ce système avait l'inconvénient de forcer sur les paliers de maintien de la commande de l'interrupteur, qui ne sont que des moulages plastiques. Avec la clef à pipe en porte à faux sur le coté, ils n'auraient probablement pas duré longtemps. Malgré des phases de fonctionnement de plusieurs heures, je suis donc passé à la version actuelle, qui en est en fait une évolution en revenant en 2D, mais en gardant l'idée du déplacement du centre de gravité avant que l'interrupteur ne bascule.
Version actuelle :
Moteur à enroulement secondaire commandé par un interrupteur type va-et-vient domestique (Legrand ici, mais ne cherchez pas ce modèle, c'est de la récup et il ne se vend plus)
Hysteresis positif crée par une masselote fixée sur la tige de l'interrupteur avec une plage angulaire libre pour créer l'hysteresis. Un schéma peut-être? Bon d'accord.
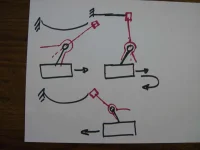
Le "balancier" fixé sur la tige de l'interrupteur a deux positions. Spontannément, il va évidemment vers la plus basse. Ce qui est important, c'est que le centre de gravité de l'ensemble ait suffisamment baculé de l'autre coté lorsque le balancier est retenu par le bout de commande. Du coup, lorsque la tige de l'interrupteur bascule parceque le balancier a atteint sa future position, elle ne fait qu'augmenter le couple et l'interrupteur traverse le point mort sans difficulté
Voici un schéma complet faisant apparaître les câblages pour les nuls comme moi en électricité :

Quelque vues des solutions constructives retenues :
Rails et roues de roller en ligne

Treuil double avec moteur 4 fils :

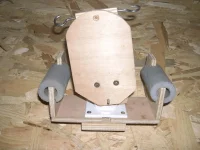
Pour l'interrupteur, on ne voit pas grand-chose. la masselote est en fait une chape constituée de 2 flancs en contre-plaqué. Cette chape est guidée en rotation par rapport à une pièce qui joue le rôle de "tige d'interrupteur" sur des petits paliers métalliques chromés traversés par un forêt que j'ai sacrifié. C'est suffisant pour limiter les frottements à priori, surtout avec un peu de graisse.

La course libre de la masselote par rapport à la tige de l'interrupteur est fixée par des butées vissées.

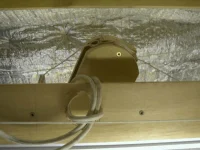
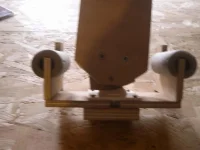
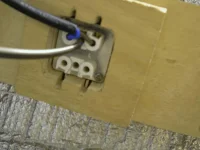
Le cul de l'interrupteur qui est un va-et-vient standard
Un petit mot sur les coûts :
Contre-plaqué : 10€ (J'ai acheté un caddie de chutes de coupe chez Lexxx-Merlxxx, cela m'a suffit pour tout le projet et les essais-erreurs nombreux)
Moteur (le dernier) : C'est un moto-réducteur 5tr/mn, 4 fils. 30€ mais il était en promo sur un grand site de distribution en ligne. Il fait d'ailleurs 14W alors qu'un 3W aurait suffit.
Câbles/domino/boite de dérivation : récup mais il n'y a pas grand-chose.
Je ne sais plus combien j'ai acheté les profilés alu, mais c'était chez Emmaüs.
Si on fait le compte, le light rail m'a donc coûté environ 100€ en essais et matériels divers, et deux ans de mise au point et de réflexion en tâche de fond. Et encore, je n'ai pas fait une session avec.
Sans récup et en allant droit à une solution fonctionnelle, on serait autour de 50-60€
Si c'était à refaire :
Je me tournerais vers une solution de pignonerie pour relier le moteur à une des roues et éviter le système de treuil, qui comporte des risques (emmêlement, casse de la ficelle qui me sert de câble, surpattage, frottements divers.
Il faut acheter un kit (c'est ça qui me bloque, mes poches sont trop profondes et pleines d'oursins) qui intègre les deux pignons et la courroie crantée.
A suivre maintenant en utilisation en culture avant validation.
Je posterai si je decèle à l'usage un défaut majeur de conception ou si je rencontre des soucis de longevité avec un des composants.
Le sujet du light rail / light mover m'est cher depuis plusieurs sessions. J'avais déjà fait quelques tentatives malheureuses et il me manquait le plus important : un moteur qui assure le va-et-vient.
Comme la solution mise en oeuvre ne me semble pas "incontournable", je n'ai pas l'intention de décrire chaque étape pas à pas pour que vous reproduisiez mon délire. Je la décris plutôt ici pour inspirer ceux qui souhaiteraient tenter la construction d'un light rail.
Je vais donc diviser mon JDB en deux parties :
1 - le chassis mécanique pour assurer le guidage du mouvement que j'ai choisi de translation
2 - la partie entrainement
3 - la partie commande
1 - Chassis
Pour cela, je me suis largement inspiré de ce qui se fait dans le domaine de la photo / vidéo. Si vous cherchez ce qui se bricole pour faire des travelings,(Clef de recherche = dolly+traveling en anglais) vous trouverez des tas de choses passionnantes, plus ou moins complexes, avec des options par exemple de "rails" en tube souples permettant des trajectoires courbes, des chassis intelligement conçus en tubes PVC, et des motorisations qui vont de rien pour une action manuelle à des moteurs pas à pas commandés au doigt et à l'oeil via des microcontroleurs.
Bref le matériel :
Deux profilés alu de 2m environ (Emmaüs)
8 roues de roller en ligne avec leurs vis de fixation d'origine
Contreplaqué
Les rails sont fixés au plafond, qui chez moi est en pente de 25° environ, et j'ai contruit un cadre pour supporter les roues et le système d'entrainement.
2 - Système d'entraînement
Pour commencer, j'avais conçu une première version où le rappel du chariot se faisait par un poids. Comme il faut vaincre certaines résistances (frottements, rigidités des câbles et gaine d'aération, etc), le poids était assez important, de l'ordre du kilogramme.
L'avantage, c'est qu'un moteur simple enroulement peut suffire : certains de ces petits moteurs ont un sens de rotation indeterminé, et ils partent dans un sens ou l'autre indifféremment, changeant de sens en cas de blocage du rotor.
C'est le cas de certains moteurs de boules à facettes, de plateaux de micro-ondes, par exemple.
Voici le schéma :
L'avantage, c'est qu'il n'y a pas de partie commande du tout :
Supposons que l'on parte avec le cable entièrement enroulé. Le poids tire le chariot au fur et à mesure que le cable se déroule.
Il atteint sa position extrême lorsqu'il n'y a plus du tout de câble à dérouler. Le poids est alors en bas.
Puis il revient progressivement lorsque le cable se ré-enroule sur l'axe qui tourne toujours dans le même sens
Une fois que le chariot atteint la butée, le moteur se bloque et change de sens.
Et c'est reparti pour un tour.
Ce système très simple fonctionne mais sollicite le moteur pour rien : il passe la moitié de son temps à travailler surtout pour soulever le poids de rappel. Dans mon cas, c'est le transfo que j'avais récupéré qui a grillé (Heureusement sans dommages) mais j'ai jeté le bébé avec l'eau du bain et j'ai décidé
de passer à des moteurs dont on peut commander le sens de rotation
d'embarquer mon système d'enroulement pour ne plus avoir de mouvement inutile de contre-poids mais essentiellement les frottements à vaincre
Du coup, je suis passé à un système de double treuil, avec un qui enroule pendant que l'autre déroule. C'est juste deux zones sur mon axe qui sont séparées par une rondelle soudée.
Le cable a quand même un contre-poids au bout, mais c'est pour donner de la tolérance au système : la somme des longeurs emmagasinées sur les treuils varie légérement en fonction de la position du chariot, ce que compense le contrepoids tout en maintenant une tension constante.
3 - Partie commande
Moteurs avec enroulements complémentaires.
Ces petits moteurs à deux pôles ont pour fixer le sens de rotation soit un cliquet (qui interdit l'inversion de sens) soit un enroulement complémentaire dont le déphasage est fixé par un condensateur. Du coup, si le rotor avait l'envie de partir à l'envers sur la première excitation, il serait freiné puis renvoyé dans l'autre sens.
Avec ces moteurs, l'inversion de sens par blocage comme décrit au-dessus ne fonctionne pas, il faut une commande active qui inverse le sens de rotation lors des besoins.
A priori, c'est super simple. En achetant un interrupteur on peut avoir l'inversion quand on arrive en bout de course.
J'ai essayé plusieurs interrupteurs de différentes sortes, mais je n'ai trouvé aucune solution pour éviter le "point mort", c'est à dire le moment où l'avancée du chariot commence à solliciter l'interrupteur, qui coupe le contact d'un coté.... et qui ne le remet jamais de l'autre vu qu'il est sur une position stable.
Donc il faut créer un "hystéresis positif", c'est à dire que l'interrupteur doit être dans une position instable AVANT de couper le contact et poursuivre son mouvement tout seul pendant qu'il bouge pour couper le contact, traverser la zone d'isolement qui garantit qu'il ne connecte pas tout ensemble, et rétablir le contact de l'autre coté.
J'ai commencé avec des ressorts qui accumulaient de l'énergie pour passer le point mort.
Assurément cela pouvait fonctionner. J'ai cru même que cela suffirait.
Mais je n'ai pas réussi à le mettre au point. En plus, c'était trop bruyant.
Du coup, j'ai tenté une version en 3D avec une clef à pipe qui tournait sur un axe... bon je fais un shéma.
Du fait de l'inclinaison de l'axe fixé à l'interrupteur, la clef à pipe "pend" d'un coté, avec son centre de gravité qui tend à maintenir l'inclinaison de l'axe.
Lorsque le chariot s'approche du bout de course (la ficelle de commande accrochée à la clef à pipe se tend), la clef pivote progressivement autour de l'axe. La position de son centre de gravité ne fait pas encore basculer l'interrupteur. Ce mouvement ne fait que "soulager" l'effort de maintien de la position de l'interrupteur.
Mais arrive le moment où la clef a tellement tourné que le centre de gravité est passé de l'autre coté. L'interrupteur commence à basculer. La clef accentue encore sa rotation, et exerce un effort qui fait basculer l'interrupteur de plus en plus vite, et donc lui permet de traverser le point mort.
Ce système marchait mieux encore avec de petites masselotes pour se servir de la non-linéarité de l'effort de rappel d'une chaînette : le poids assurait une rotation complète de la clef à pipe avant le basculement.
Mais il aurait fallu pour le stabiliser éliminer les frottements en rotation qui finissaient par amener le système sur un point mort avec la clef pas suffisamment "tournée" par rapport à l'interrupteur et le moteur non alimenté, système arrêté. De plus, ce système avait l'inconvénient de forcer sur les paliers de maintien de la commande de l'interrupteur, qui ne sont que des moulages plastiques. Avec la clef à pipe en porte à faux sur le coté, ils n'auraient probablement pas duré longtemps. Malgré des phases de fonctionnement de plusieurs heures, je suis donc passé à la version actuelle, qui en est en fait une évolution en revenant en 2D, mais en gardant l'idée du déplacement du centre de gravité avant que l'interrupteur ne bascule.
Version actuelle :
Moteur à enroulement secondaire commandé par un interrupteur type va-et-vient domestique (Legrand ici, mais ne cherchez pas ce modèle, c'est de la récup et il ne se vend plus)
Hysteresis positif crée par une masselote fixée sur la tige de l'interrupteur avec une plage angulaire libre pour créer l'hysteresis. Un schéma peut-être? Bon d'accord.
Le "balancier" fixé sur la tige de l'interrupteur a deux positions. Spontannément, il va évidemment vers la plus basse. Ce qui est important, c'est que le centre de gravité de l'ensemble ait suffisamment baculé de l'autre coté lorsque le balancier est retenu par le bout de commande. Du coup, lorsque la tige de l'interrupteur bascule parceque le balancier a atteint sa future position, elle ne fait qu'augmenter le couple et l'interrupteur traverse le point mort sans difficulté
Voici un schéma complet faisant apparaître les câblages pour les nuls comme moi en électricité :
Quelque vues des solutions constructives retenues :
Rails et roues de roller en ligne
Treuil double avec moteur 4 fils :
Pour l'interrupteur, on ne voit pas grand-chose. la masselote est en fait une chape constituée de 2 flancs en contre-plaqué. Cette chape est guidée en rotation par rapport à une pièce qui joue le rôle de "tige d'interrupteur" sur des petits paliers métalliques chromés traversés par un forêt que j'ai sacrifié. C'est suffisant pour limiter les frottements à priori, surtout avec un peu de graisse.
La course libre de la masselote par rapport à la tige de l'interrupteur est fixée par des butées vissées.
Le cul de l'interrupteur qui est un va-et-vient standard
Un petit mot sur les coûts :
Contre-plaqué : 10€ (J'ai acheté un caddie de chutes de coupe chez Lexxx-Merlxxx, cela m'a suffit pour tout le projet et les essais-erreurs nombreux)
Moteur (le dernier) : C'est un moto-réducteur 5tr/mn, 4 fils. 30€ mais il était en promo sur un grand site de distribution en ligne. Il fait d'ailleurs 14W alors qu'un 3W aurait suffit.
Câbles/domino/boite de dérivation : récup mais il n'y a pas grand-chose.
Je ne sais plus combien j'ai acheté les profilés alu, mais c'était chez Emmaüs.
Si on fait le compte, le light rail m'a donc coûté environ 100€ en essais et matériels divers, et deux ans de mise au point et de réflexion en tâche de fond. Et encore, je n'ai pas fait une session avec.
Sans récup et en allant droit à une solution fonctionnelle, on serait autour de 50-60€
Si c'était à refaire :
Je me tournerais vers une solution de pignonerie pour relier le moteur à une des roues et éviter le système de treuil, qui comporte des risques (emmêlement, casse de la ficelle qui me sert de câble, surpattage, frottements divers.
Il faut acheter un kit (c'est ça qui me bloque, mes poches sont trop profondes et pleines d'oursins) qui intègre les deux pignons et la courroie crantée.
A suivre maintenant en utilisation en culture avant validation.
Je posterai si je decèle à l'usage un défaut majeur de conception ou si je rencontre des soucis de longevité avec un des composants.
Dernière édition par un modérateur:


 .